
 资讯

 退出登录


-

公众号:专塑视界
-

抖音:有料科普

专塑视界APP
公众号:专塑视界
抖音:有料科普
专塑视界APP

 搜索
威斯康星州维罗纳市的工程工业公司(EngineeringIndustries,简称EI)是一家提供定制注塑解决方案的供应商。EI专注于注塑成型、嵌件成型和气辅成型,并提供全方位的工程、技术、材料和品质服务,以满足客户的独特需求。凭借增值能力和对解决复杂制造难题的专注,EI为客户提供高质量的定制解决方案。该公司为农业、电子、耐用医疗设备、家电、消费品和电动手动工具等多个行业生产注塑零件,其团队还协助客户进行工程和材料选择建议。
EI的自动化理念是"大胆设想、小步启动、验证价值、快速扩展"。在《MAPP2024基准与最佳实践手册》中,EI有四个劳动力解决方案项目入选,这些项目均采用了机器人、协作机器人(cobot)和臂端工具(EOAT)。为深入了解EI的自动化理念及其劳动力解决方案,《塑料商业》杂志采访了工程主管凯尔·巴里。
巴里解释道:"除了评估、设计、标准化和集成自动化设备外,我还负责监督工程部门,推动新项目的落地。这使得我们的工程师能够与外部模具车间和模具设计师合作,从一开始就规划自动化。"在首个自动化项目(涉及两台龙门式机器人和臂端工具)中,EI曾使用集成商服务,但如今所有自动化项目均由内部团队完成。"自首次集成以来,除新机器人安装外,所有臂端工具、编程和附加设备均由内部处理,"巴里表示,"我们的协作机器人安装和集成也完全由内部完成。"
巴里进一步解释:"自动化帮助我们减少了非增值劳动力,使员工能够专注于关键增值活动,同时无需裁员。在可能的情况下,我们努力在零件成型时在机台旁整合增值流程。"这一理念已扩展到一些复杂的装配任务,原本需要两到三名操作员完成的机台旁操作,现在通过自动化其中一两个任务,可以释放一名操作员从事其他工作。"除了直接节省劳动力外,安排两名操作员的工作比三名操作员更容易,这让我们在响应客户需求时更具灵活性。自动化项目还为我们节省了机台工时。"
机顶机器人搭配臂端工具与转接夹具处理单腔家族模具
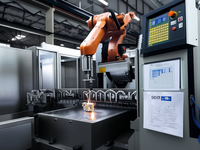
EI的一项劳动力解决方案自动化项目围绕单腔家族模具任务展开,该任务原本需要两名操作员:一人手动打开机台门,取出成型零件,并为下一循环装载黄铜螺纹嵌件。巴里团队安装了一个圆形旋转转接夹具和一台WEMO机顶机器人,配备定制单夹爪臂端工具和两组四吸盘真空装置。"现在,一名操作员只需将黄铜嵌件放入转接夹具中,自动化系统负责将嵌件装入模具并取出成品,操作员则负责产品组装和包装。"该臂端工具还配有快速更换接头,可适配多台机器人、多项任务和多台机台。此自动化举措每年节省超过150机台工时和劳动力工时。
自动化项目评估与机器人技术培训
巴里介绍了EI如何评估潜在自动化项目:"我们通常会评估流程是否与过去项目类似,并判断当前是否具备自动化所需的技术和设备。随后分析项目投资回报率,确保成本合理。"自动化实施后,EI会对员工进行培训。"生产主管和组长均接受内部培训,能够启动和恢复机器人/协作机器人,"巴里说,"操作员则具备在保护性停止后重启协作机器人的权限和培训。"
协作机器人协助嵌件取放
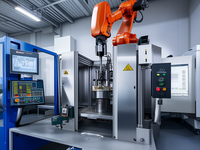
另一项自动化项目针对两件式金属嵌芯的取放任务。金属嵌芯用于解决模具内部的深倒扣问题。原本操作员需手动装载嵌芯,一旦错位可能损坏零件、嵌芯甚至模具本身。解决方案是引入一台UniversalUR3协作机器人,通过气动磁性夹爪将两件式嵌芯装入3D打印定位座,再插入模具。协作机器人还配备两套定制气动夹爪,用于取出成型零件和嵌芯。如今操作员只需从成品中分离嵌芯并复位,供协作机器人下一循环使用。巴里表示:"自动化实现了稳定的循环时间,且自集成以来模具和金属嵌芯零损坏。"
自动化任务选择逻辑
EI的自动化多聚焦于嵌件/嵌芯取放、零件脱模和流道切除。巴里解释:"这些任务通常需多名操作员协作,且机台门旁常驻人员易导致周期时间波动和废品率上升。通过减少门旁操作员,我们可降低人力需求、优化周期并减少废品。"此类自动化设计还可复用于其他任务,加快集成速度。
机顶机器人实现流道自动切除
在另一项省人化方案中,EI用WEMO机顶机器人替代了手动切除流道的全职岗位。机器人从开放式注塑机中取出四件连体"H"形流道产品,在防护区内定位至切除工装,剪下两件落至传送带,再旋转180°分离剩余两件。流道废料落入废料槽,机器人返回待机位。此臂端工具配备快速更换接口,可适配其他机器人。该工装仅用两螺栓固定,拆装耗时约1小时,每年节省1000操作工时。
多样化夹持方案
为适配不同零件,EI设计了多种夹持装置。巴里表示:"我们尽量简化夹持设计。"简单几何零件使用真空吸盘,复杂零件则需夹爪和滑块确保稳定脱模。前述两件式金属嵌芯任务采用了EI最复杂的夹持系统:"我们通过磁性夹爪和定位块将四件钢制嵌芯精准装入模具。实现紧凑、可靠、可重复的取放方案需大量离线验证,因为嵌芯掉落或错位可能导致模具严重损坏。"
协作机器人高精度嵌件定位
某四腔模具需精准装入四个黄铜螺纹嵌件,手动操作虽无增值但要求持续速度和精度。EI通过振动盘送料机构和UniversalUR3协作机器人实现自动化:先用夹爪将嵌件逐一放入定位夹具,再切换四槽气动夹爪同步植入模具。该臂端工具集成单夹爪和四槽夹爪,先逐个抓取嵌件放入定位座,再旋转使四槽夹爪承接嵌件,最后通过气吹将嵌件固定至模具销钉。
技术储备与未来规划
目前EI拥有五台龙门机器人、四台UR3和两台UR5协作机器人。巴里介绍:"每台协作机器人均安装于自主设计的移动推车上,可灵活调度。"他总结的经验是:"标准化组件能显著缩短设计周期,应确立经验证的标准方案。"关于未来,巴里表示:"2025年自动化路线图聚焦电动执行机构应用和协作机器人利用率提升。模内贴标也是我们感兴趣的领域,这些方向需要研究新产品、开发新供应商并建立最佳实践。"




 邮箱:service@zhuansushijie.com
 电话:18030158354
 微信:公众号搜索“专塑视界”
 地址:福建省厦门市思明区国金广场A栋19F
